Mostrando postagens com marcador l293. Mostrar todas as postagens

segunda-feira, 11 de fevereiro de 2013

Cálculos de projeto

Torque
"Fís. Quantidade de torção exercida por uma força sobre um objeto. O torque em torno de um eixo é calculado multiplicando esta força pela distância entre a linha da força e o eixo. O torque aumenta quando a força se distancia do eixo. Por isso, uma roda gira com mais facilidade quanto mais distante do eixo está o ponto de aplicação da força.Esforço de torção que suporta um eixo quando transmite um movimento.
Esforço de rotação, em uma máquina ou motor."
Fonte: http://www.dicio.com.br/torque/

No nosso caso, quanto maior o torque, menor a velocidade maior a "força". Traduzindo - um robô de sumô ou combate tem que ter alto torque, um robô de resgate pode ter um torque menor e mais velocidade. PAra calculá-lo sem precisar de toda as Fórmulas de Física (que podem estar erradas pois o robô acelera até atingir sua velocidade máxima e depois a mantém constante), pode-se usar a seguinte fórmula:

Binário pode ser calculado em unidades SI como
T = P W 9,554 / n (1)

onde

T = torque (Nm)
P W = potência (watts)
n = revolução por minuto (rpm)
Fonte: http://www.engineeringtoolbox.com/electrical-motors-hp-torque-rpm-d_1503.html

No nosso caso:
Potência - 11,1V x 0,6 A = 6,66 W
n = 1500 RPM

Torque do motor
T = 6,66 x 9,554/1500
T = 0,042 N.m em N.cm
 T = 4,24 N.cm

Em relação a redução
T = 6,66 x 9,554/300
T = 21,21 N.cm

------------------------------------------------------------------------------------------------------------
Dimensionar um projeto é fundamental para o desenvolvimento de um trabalho. Esse dimensionamento envolve o cálculo de consumo de motores, sensores e do Arduino. Além disso, esse dimensionamento afeta diretamente o rendimento do robô e sua eficiência em executar as atividades que definimos.
Para tanto, é possível alguns cálculos que se aproximam muito da realidade (leve em consideração que no mundo físico há interferência de variáveis como luminosidade, atrito, etc). 
Um dos primeiros desafios é o cálculo de corrente de motor de passo. Nosso principal problema reside no fato de que motores de passo reciclados não tem especificação definida na internet e, muitas vezes, os fabricantes não enviam os dados. Com a especificação do motor temos diretamente a informação da corrente, resistência e tensão do motor, o que permite dimensionar a bateria.
Neste caso, em uma pesquisa na internet a um fórum (http://www.guiacnc.com.br/eletronica/como-medir-quantos-amperes-um-motor-de-passo-consome/) o resultado de uma das respostas foi muito interessante:
Usuário CRBR
Re: Como medir quantos Amperes um motor de passo consome ?
« Resposta #4 Online: 08 de Janeiro de 2009, 21:29 »
Efetuei uma pergunta a Akyama a respeito dos motores de passo consumo de energia.

Pergunta: Gostaria de algumas informações, Preciso qual é o consumo de energia em volts, watts ou amperes de um motor de passo modelo AK57H/3-1.8 que fica ligado por 1 hora sem interrupções em sua potencia máxima. Seria possivel atender minha dúvida para efeito de calculo de consumo de energia eletrica, a fim de que possa ter em minha base de dados para efeitos de custo hora/energia.

Resposta: Sr Carlos, com relação a sua dúvida, posso dizer que a potência elétrica máxima do motor de passo depende muito do driver de acionamento, mais precisamente da tensão de alimentação, modo de ligação (unipolar ou bipolar) e também da velocidade de acionamento, ou seja quando o motor está parado e energizado ligação unipolar, a potência é de 9W, V=3V e I =1,8A, conforme aumenta-se a velocidade, há aumento da reatância indutiva que causa a queda na corrente do motor, dessa forma o driver de acionamento chopper, compensa a queda de corrente com o aumento da tensão, sempre procurando manter a corrente máxima no motor.
   Se acionar o motor em um driver bipolar chopper (ligação bipolar)e a fonte que alimenta for de 24Vdc, por exemplo, a máxima potência elétrica será: V = 24V, I = 2,1 ( 70% de 3A, pois a ligação é bipolar), assim Potência elétrica de entrada = 50,4W.

    Obs: O driver Chopper aumenta a tensão de acordo com a velocidade do motor de passo (frequência dos pulsos), normalmente a frequência na qual há a aplicação da máxima tensão nas bobinas do motor é em torno de  800 Hz

    Maiores dúvidas, estamos a disposição.

Att


Theodoro Foltran
Suporte Tecnico
Akiyama Tecnologia em Componentes Eletrônicos LTDA 


Ou seja, fazendo uso da lei de ohm - Resistência = tensão/corrente você consegue dimensionar o projeto e o drive ideal para o motor. Apenas por comparativo:o L298N fornece uma potência de 25W enquanto o l293 fornece 4W - se você quer um robô mais potente usa um l298n pois a potência é maior e consequentemente, o motor será "mais forte".

Outra fonte de consulta muito interessante - Laboratório de Garagem - http://labdegaragem.com/profiles/blogs/tutorial-motor-de-passo-parte-3-circuitos-de-acionamento

Bom fora esse trabalho, um importante parâmetro de competição é a velocidade. A velcidade de muitos motores é dada em rpm em sua especificação. O problema é que motores reciclados não tem especificação.  O que se pode fazer é, a partir de um trecho conhecido, que no nosso caso, conforme o vídeo abaixo, envolve uma um trena colocada no chão, é medir o tempo que um robô leva para percorrer o espaço da trena a partir do repouso. O negrito foi dado para eliminar da equação a velocidade inicial e o espaço inicial. Com a velocidade, no MRUV ( Movimento Retilíneo Uniformemente variado) podemos calcular a aceleração e, após pesar o robô, temos o torque.

Este vídeo contém apenas uma medida mas recomendamos 5 medidas e o uso de um cronometro com 0,01 segundo de precisão. No nosso caso, o resultado final foi 2 metros em 5 segundos. Para tanto vamos usar a equação de espaço do MRUV para chegar a aceleração:
s=s_0 + v_0t + \frac{at^2}{2}
onde s é a posição (distância) atual do corpo ( o s vem do latim spatio, mas também é utilizada o d, por indicar distância), s_0 é a posição da qual ele começou o movimento, v_0 é a velocidade inicial do corpo, a é a aceleração e t é o tempo decorrido desde o início do movimento.
(fonte: http://pt.wikipedia.org/wiki/Movimento_uniformemente_variado).

No nosso caso:
2 = 0 + 0x5+ (5X5)a/2
2 = 25a/2
25a = 4
a = 4/25
a = 0,16 m/s2

Sabendo que a massa do robô em teste é de 1,408 kg e que para calcular a força pode-se usar a fórmula:

F=ma

Onde: F é a resultante de todas as forças que agem sobre o corpo (em N); m é a massa do corpo a qual as forças atuam (em kg); a é a aceleração adquirida (em m/s²).

Fonte: http://www.ebah.com.br/content/ABAAABFk8AF/fisica-dinamica

Chegamos a:
F = 1,408x0,16
F = 0,225 N

Com os dados da força e, sabendo que o diâmetro da roda que sofre ação do motor (força) é de 5,3 cm, auxiliados pela equação de cálculo de torque:
 \mathbf{\overrightarrow{T}} = \mathbf{\overrightarrow{r}} \times \mathbf{\overrightarrow{F}}

Fonte:http://pt.wikipedia.org/wiki/Torque

Onde - T = torque em N.cm, r = raio da roda (cm) e F =  força resultante da ação do motor (N), temos:
T = 2,65x0,225
T = 0,596 N.cm ou 0,60 N.cm

Aqui desprezamos várias forças - atrito do motor em relação a roda, atrito da roda em relação ao piso, etc e chegamos ao valor prático de torque. É claro que não é o torque real pois o motor não se encontra com potência total, mas fornece uma visão geral de força que o motor está exercendo. A relação da roda e o eixo do motor, neste caso, é de 1:5, ou seja, o motor na verdade está exercendo 1/5 do torque e, sua velocidade de rotação será 5x a rotação das rodas. Usando a equação da velocidade do MRUV:
\,\!v=v_0 + at
onde v é a velocidade atual, v_0 é a velocidade inicial, a é a aceleração e t é o tempo decorrido desde o início do movimento.
Fonte: http://pt.wikipedia.org/wiki/Movimento_uniformemente_variado

Assim temos:
V =  0 + 0,16x5
V= 0,800 m/s ou 80 cm/s

Dividindo este valor pelo comprimento da circunferência da roda:
c = \pi d = 2 r\ \pi,
em que d é o diâmetro da circunferência, ou seja, o dobro do raio:
d = 2 r\,.
Também temos \pi que é a constante (pron. pi), cujo valor é
\pi = 3,14...
Fonte: http://pt.wikipedia.org/wiki/Circunfer%C3%AAncia

Temos:
C = 3,14x5,3
C = 16,64 cm
Obtemos assim:
número de voltas da roda (N) = V/C
N = 80/16,64
N = 4,8 voltas
Corrigindo pela relação entre roda e motor (multiplicando por 5) temos 24 voltas por segundo. Este valor multiplicado por 60, para converter em minutos, e transformar em RPM, resulta em 1440 RPM.
Finalmente, podemos calcular a potência do motor medindo a corrente com potenciômetro ou, com a informação de corrente da saída do l293c - 600mA (fonte:http://www.datasheetcatalog.org/datasheet/ SGSThomsonMicroelectronics/mXuwxxx.pdf) e a tensão usada no motor - 11,1 V, aplicando na fórmula:


onde é o valor instantâneo da corrente e é o valor instantâneo da tensão. Se está em ampères e em volts, estará em watts. É bastante comum encontrar em dispositivos a potência em unidades directas, VA.

Fonte: http://pt.wikipedia.org/wiki/Pot%C3%AAncia_el%C3%A9trica

Temos:

P = 0,6 X 11,1

P = 6,66 ou

P = 6,7 W

Uma verdadeira aula de Física prática...


quinta-feira, 15 de novembro de 2012

ONIX

22/02/2013
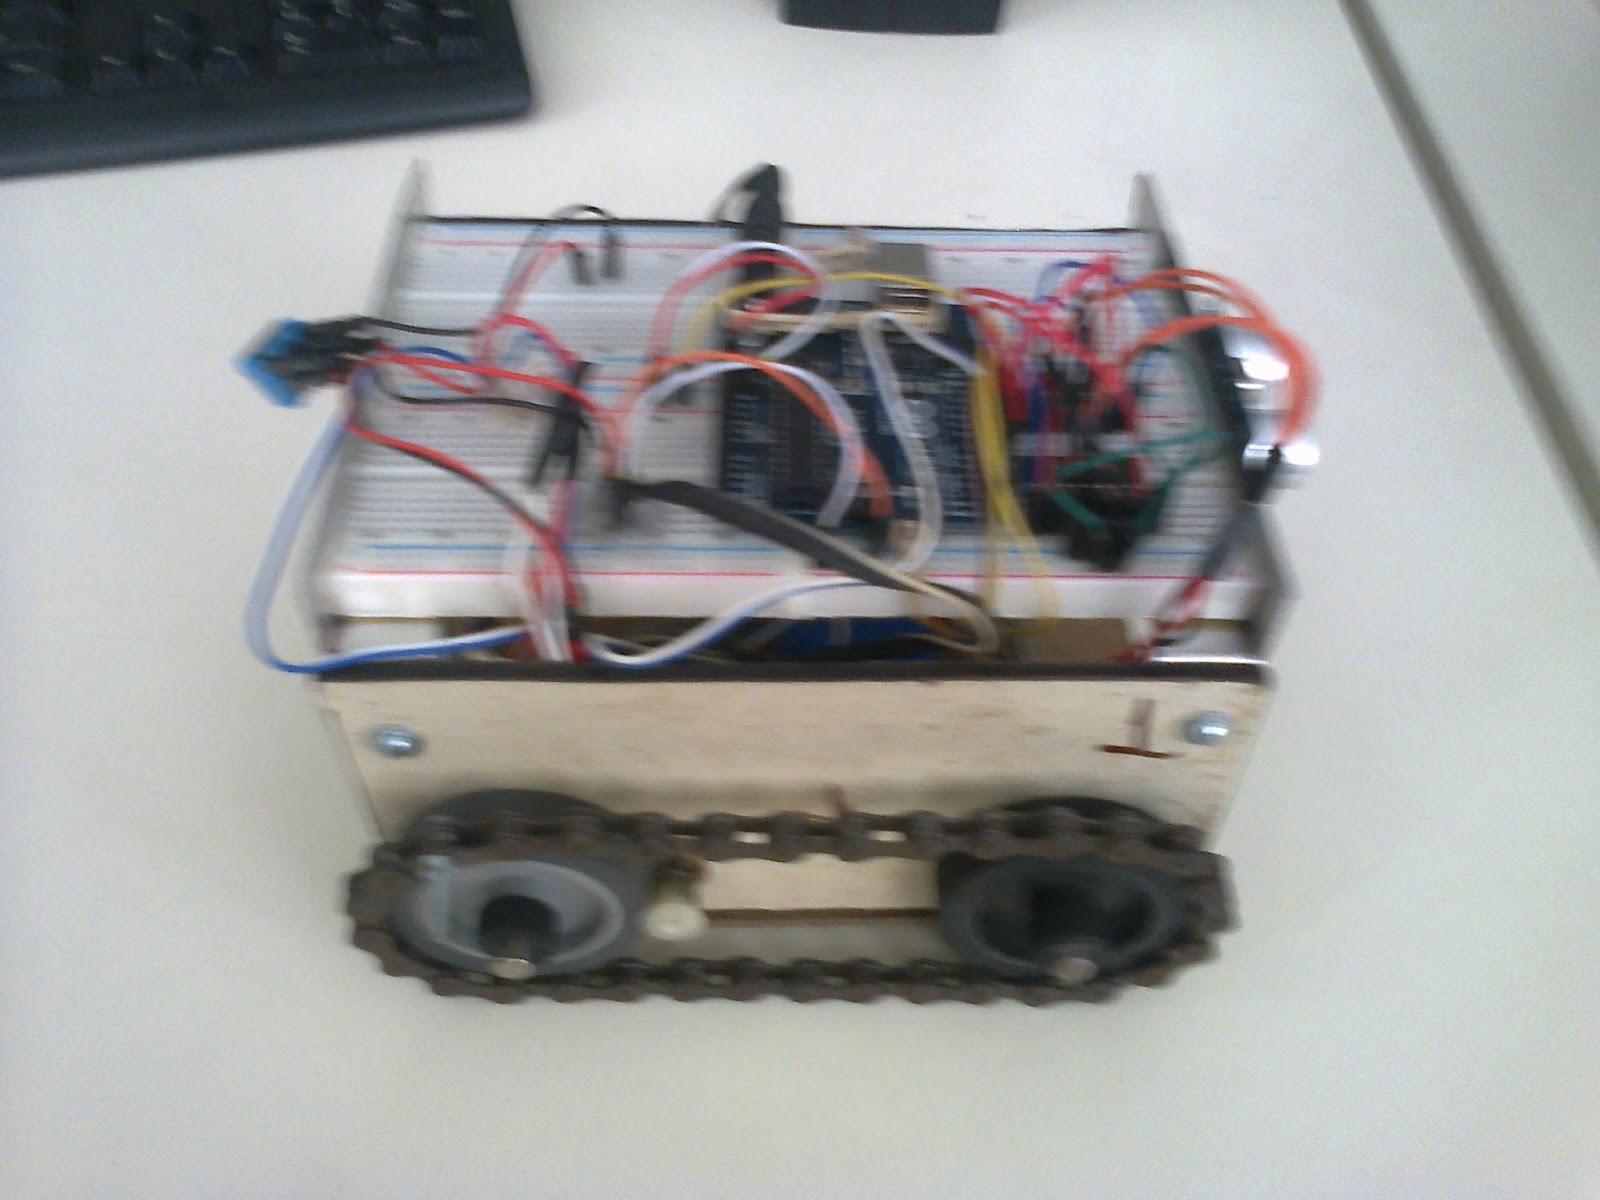
Testes da proteção da esteira, feita com acrílico. A ideia era proteger a esteira para que não escapasse do eixo e, até certo ponto, funcionou. O problema foi o parafuso que trava nos discos o que levou o Marcelo a sugerir a construção de uma proteção que vá de roda a roda e a troca do parafuso de cabeça redonda por um de cabeça chata, cortado e limado.
Vídeo do teste

17/02/2013
Placa de circuito impresso com 3 l298n
Esta placa de circuito foi projetada para 3 motores de passo usando o L298n e um regulador de voltagem (5V), o que elimina o uso do Arduino como fonte de alimentação, evitando o acidente causado pelo Prof. Alan, conforme esquema abaixo:

Link para baixar os pdf´s para impressão:
https://skydrive.live.com/redir?resid=AC8ECA0DCFBBC517!398&authkey=!AAqm8K3wx1qMa8Q
Na tentativa de melhorar o robô Onix, fizemos umas rodas de acrílico para colocar sobre as rodas e evitar que a corrente escape, como anda acontecendo. Fotos abaixo:


Outra ideia surgiu hoje: criar uma correia de borracha e sapatas de pneu de carro, evitando assim escorregar.
Novas fotos do Onix - proteção do sensor:


13/02/2013
Bom começamos mal - queimei o regulador de voltagem do Arduino do Onix, ou seja, o pino DB09 não funciona mais - não dá para ligar o robô de forma autônoma, só na porta USB - ele ficará conectado ao computador... Parabéns prof. Alan...
Par piorar tentamos configurar o Onix para seguidor de linhas mas infelizmente não deu certo - a esteira escorrega - problema antigo, já detectado na configuração lutador de sumô. Realizamos testes de todo tipo:
- Calibração dos sensores para preto.
- Calibração dos sensores para preto/branco.
- Uso do analogWrite - comando que permite o PWM com várias intensidades (aliás quando usamos o PWM até 200 o motor faz um chiado esquisito).
- Inserimos um delay no tempo de motor ligado e um comando desligar o motor, similar ao PWM, mas com intervalo de décimo de segundo, que apresentou um bom resultado. O problema é que o robô não conseguia fazer curvas de ângulos agudos porque continua deslizando.
Resumindo - a velocidade decaiu bruscamente e mesmo assim o robô não conseguiu fazer curvas.
Voltamos ao planejamento.

02/2013
O robô ONIX recebeu uma nova atualização - na frente, para proteger o sensor de ultrassom, foi instalado um suporte de alumínio e a esteira foi lubrificada, junto com os eixos. Nesta data testamos também a instalação de uma correia de borracha colada com araldite para aumentar a tração. Houve um real aumento de tração mas o motor falhava chegando a desgastar a borracha da roda.
Utilizamos também neste teste uma fonte de 20V/3.25A do notebook para alimentar o robô. Esta fonte trabalha no limite do Arduino, que respondeu bem (sem aquecimento) e o robô ficou mais rápido do que estava. Mas o torque ainda foi inferior ao que precisamos - colocamos o Orion 2.0 de lado e o Onix não conseguiu empurrá-lo.
Sistema de proteção do sensor do ONIX

Futuras correções a serem feitas:
- Melhorar a fixação dos motores com o uso de parafusos
- Instalar sapatas de borracha na esteira
- Instalar placa de pci com l298n e suporte para Arduino
- Programação para seguidor de linha e resgate de alto risco
- Proteções nas laterais da esteira para evitar que desencaixe

21/12/2012
Nova placa de circuito impresso para o ONIX usando o L298n e diodos de proteção, com Arduino já instalado na placa.
https://skydrive.live.com/redir?resid=AC8ECA0DCFBBC517!355&authkey=!ANeZQdphKUdh9nI

20/12/2012
FINALIZADO - Hoje o Onix esta pronto para o sumô de robôs.

Realizamos os seguintes ajustes:
- Troca do suporte do sensor de ultrassom que não estava funcionando corretamente e colocação numa posição melhor - mais alto.
- Troca dos parafusos com cabeça redonda por cabeça chata evitando que as rodas travem no chassi.
- Colocação de fita adesiva no eixo do motor melhorando o contato com a roda e diminuindo o desgaste do eixo de plástico, o que melhorou muito a tração.
- Colocação de arruelas entre as rodas e o chassi e entre as rodas e a bucha de fixação das rodas diminuindo o atrito destas com o resto do chassi.
- Calibração dos sensores de IR - QR1113 em diversos ambientes.
- Troca do Arduino que estava no robô pois este não era reconhecido pela porta USB do computador, passamos a usar um Arduino Uno Rev. 3.
- Instalação de um suporte para proteger o sensor de ultrassom contra impactos e melhorando sua eficiência: detectamos que a curta distância o sensor ficava cego. 
- Ajuste da programação do robô quando encontra a linha preta: primeiro usamos uma ré de 3 segundos, depois uma de 1 segundo e finalmente o ideal foi uma ré de 0,5 segundos.
- Instalação de um soquete DB09 fêmea para ligar a fonte de alimentação 12V/1A e luzes para decoração do chassi.
   Vídeos dos testes:
Correção das esteiras e instalação do ultrassom 
Dificuldade em localizar objetos baixos

Ajustes do tempo de ré - primeiro 3 seg, depois 1 seg e finalmente 0,5seg.

Ajuste final instalando as arruelas na esteira e calibrando os sensores.

Testes complementares, os últimos ajustes:

Melhorias ainda necessárias:
- Instalar um suporte na frente do robô para evitar impactos sobre o sensor de ultrassom.
- Abaixar a altura do sensor de ultrassom melhorando a identificação de objetos baixos.
- Instalação de uma proteção entre o chassi e as rodas funcionando como guia para a esteira.
- Instalação da esteira de borracha para melhorar a tração.
- Instalação das placas PCI de l298n para controlar os motores e conexões elétricas.

Próxima fase:
Seguidor de linha com detecção e desvio de objetos - neste caso não haverá mudanças no chassi, apenas a instalação de um suporte para conduzir a vítima e mudanças de programação.

16/12/2012
Placa de circuito impresso
Este link permite a impressão da placa de circuito impresso do ONIX por meio de método térmico:
https://skydrive.live.com/redir?resid=AC8ECA0DCFBBC517!351&authkey=!AP-6bA-t6-q4xVo
Feito no Fritzing.

Informações Técnicas

Peso atual: 1410g
Limite: 1500 g

Sensores IR
                          Mín   máx
Dianteiro direito: 600  3000
Dianteiro esq:     600  3000
Traseiro:             60    450

Obs: falha na altura do sensor direito causada pela inclinação do chassi pode causar leitura errada

sensor de ultrassom: faixa de detecção ótima: 70 cm

Configuração - pinos digitais
3,5 - frente
2,4 - trás
3 - curva aberta a direita
5 - curva aberta a esquerda
3,4 - curva fechada a direita
2,5 - curva fechada a esquerda

Vantagem mecânica
Diâmetro da roda: 5,3 cm
Diâmetro do eixo: 1,2 cm
Comprimento da esteira: 43,5 cm

VM = 5:1

Velocidade: 0,4 metros por segundo

O projeto recebeu finalmente seu nome: ONIX. Pesquisando na internet encontrei a seguinte referência:
Os indianos acreditavam que o Ónix os protegia de encantamentos e magia negra. Os gregos tinham a convicção de que esta pedra tinha grande poder em assuntos amorosos. Os romanos tinham-na com como pedra de protecção. 
Na verdade, o Ónix era das pedras mais importantes na Antiguidade. Actualmente, crê-se que estabelece o equilíbrio entre o corpo e a alma, ajuda na concentração, a estabelecer limites, disciplina e auto-controlo. 
Protege contra magia e traz harmonia em momentos difícieis.
Fonte: http://coisasquebrilham.blogspot.com.br/p/gemas-mitos-e-crencas.html

Outra fonte cita:
Ônix é uma variedade de calcedônia, de cor negra. Calcedônia é um quartzo, mais comum na cor azulada, acinzentada ou branca. O nome ônix vem do grego onux, que quer dizer unhas dos dedos das mãos.Refere-se as unhas de Vênus, cortadas por uma flecha de Cupido, na mitologia grega. Suas unhas teriam caído na areia e virado pedras negras.
Outras fontes indicam a mesma coisa sobre esta pedra. Um detalhe - a pedra mais desejada é negra, futura cor do robô.
Agradecemos a Prof. Renata pelo nome e por toda ajuda.
Mais informações: http://www.lendaviva.com.br/site/onix.html

14/12/2012
Fotos do projeto


Estávamos testando o 20x20, no primeiro teste sem gravar funcionou muito bem, ele localizou a caneca e deu um jeito nela... Ai fomos gravar, o robô caiu de 1 metro de altura... saiu quase inteiro - os pinos do Arduino entortaram e o fio de um dos motores soltou. Bom, alguns minutos antes, tínhamos notado que um dos sensores estava no limite de distância de calibração e, segundos antes, ele funcionou, quem imaginaria que o sensor falharia? Pelo menos não aconteceu nada grave.
Vídeo do acidente

Ainda tentamos testar depois mas não tínhamos visto que o fio do motor tinha sido cortado... por isso ele não estava funcionando, rodava igual barata tonta. Mas ainda está firme e forte.

13/12/2012
Teste autônomo do robô


Usamos protoboards para simular o 2º andar do robô, e bateria de 11V para alimentar o Arduino e deixamos o robô percorrer um espaço no corredor da escola e uma mesa.
Faltou calibrar o sensor de IR, porque não tínhamos computador para fazer o teste e instalar o sensor de ultrassom.
O peso atual do robô é 1410 g, quase no limite do Torneio Juvenil de Robótica que delimita o 20x20 em 1500g.
Ele ainda sai um pouco para a esquerda mas achamos que o problema é que a esteira escorrega.


11/12/2012
Realizamos o teste prático, instalando a protoboard com o L293c no chassi 20x20 e, conectando a bateria LiPo 11V/1A e os motores. O teste se mostrou extremamente positivo, com o robô se movimentando seguindo linha por toda a mesa e, quando encontrou região escura da mesa ou o sensor foi levantado, os motores alteraram seu movimento, corrigindo seu curso. Apresentou boa capacidade de seguir linhas, mantendo-se em linha reta e boa velocidade, apresentando o resultado de tração melhor que os primeiros testes.
Teste com o chassi levantado - reação o mudança da condição do sensor.

Teste sobre a mesa

Ajustes necessários
1- Ainda está travando uma das esteiras, fato causado pela provável distância do eixo do motor a roda. Uma solução seria produzir um furo com broca maior para melhorar.
2- Para aumentar a tração, colocar uma correia de borracha sobre a esteira (43cm).
3- Criar um suporte de alumínio para o Arduino e o L293c que posteriormente será substituído por placas de circuito impresso.
4- Abrir 2 furos para sensores de IR (QR1113) na frente do robô, deixando o furo de trás para usar o robô em sumô.
5- Cortar as barras de ferro, colocar arruelas, cortar as borrachas e trocar os parafusos redondos por parafusos com cabeça chata.
6- Instalar o suporte de baterias.
7- Passar uma correia de borracha sobre o eixo de plástico do motor.
8- Instalar as proteções dianteira e traseira do chassi e criar o suporte para o acrílico escuro - escudo, protegendo as rodas e a esteira.
9- Instalar o sensor de ultrassom e configurar.
10 - Preparar o robô para OBR - instalar um suporte de presilha.

Teste do l293c controlado por Arduino com led´s
Configuração
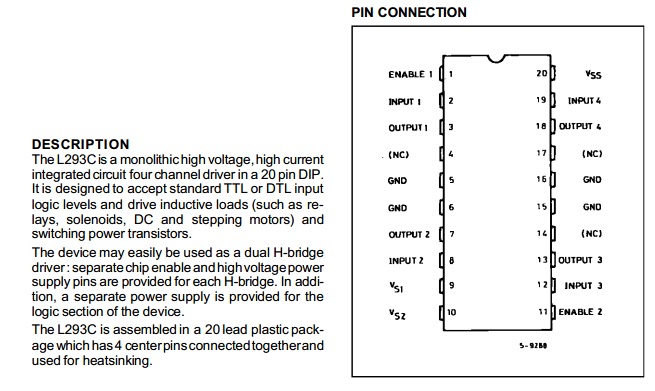
input - fio vermelho
output - fio laranja
enable - fio azul
Vs1 e 2 - fio verde
Vss - lógica 5V - Branco ligado no Arduino
GND/Terra - Preto
Branco/Laranja grande - fio que vai na bateria (+ e -)
Amarelo longo - Ligação com o Arduino (+ e -)

Programa Utilizado

/*Progama de teste do robô 20x20 de esteiras*/

int m1d = 2;
int m1e = 3;
int m2d = 4;
int m2e = 5;
int s1 = A0;


void setup(){
  pinMode (m1d, OUTPUT);
  pinMode (m1e, OUTPUT);
  pinMode (m2d, OUTPUT);
  pinMode (m2e, OUTPUT);
  pinMode (s1, INPUT);

}

Vídeo

Teste 2 - Seguidor de linha
Instalamos 2 sensores IR QR1113 programados para mudar a cor dos led´s quando o robô passar por uma linha preta.
Programa

/*Progama de teste do robô 20x20 de esteiras -- seguidor de linha*/

int m1d = 2;
int m1e = 3;
int m2d = 4;
int m2e = 5;
int s1 = A0;
int ir = 7;
int ir2 = 8;

void setup(){
  pinMode (m1d, OUTPUT);
  pinMode (m1e, OUTPUT);
  pinMode (m2d, OUTPUT);
  pinMode (m2e, OUTPUT);
  pinMode (s1, INPUT);
 Serial.begin (9600);
}

void loop(){
  //Leitura do sensor 1
   //Retorna o valor QRE1113
  pinMode( ir, OUTPUT );
  digitalWrite( ir, HIGH );
  delayMicroseconds(10);
  pinMode( ir, INPUT );

  long tempo = micros();

  //o tempo medido  HIGH, que acaba 3 segundos depois
  while (digitalRead(ir) == HIGH && micros() - tempo < 3000);
  int dif = micros() - tempo;


  //Leitura do sensor 2
   //Retorna o valor QRE1113
  pinMode( ir2, OUTPUT );
  digitalWrite( ir2, HIGH );
  delayMicroseconds(10);
  pinMode( ir2, INPUT );

  long tempo2 = micros();

  //o tempo medido  HIGH, que acaba 3 segundos depois
  while (digitalRead(ir2) == HIGH && micros() - tempo2 < 3000);
  int dif2 = micros() - tempo2;

  Serial.print ("sensor 1 = ");
  Serial.print (dif);
  Serial.print ("   sensor 2 = ");
  Serial.println (dif2);
 
  //comandos de motores
  //LINHA PRETA sensor 1
  if (dif>1500){
  digitalWrite (m1d, HIGH);
  digitalWrite (m1e, LOW);
  digitalWrite (m2d, LOW);
  digitalWrite (m2e, HIGH);
  }
  //linha branca - os 2 sensores
  if (dif<1500 && dif2 < 1500){
  digitalWrite (m1d, LOW);
  digitalWrite (m1e, HIGH);
  digitalWrite (m2d, LOW);
  digitalWrite (m2e, HIGH);
  }
  //linha preta sensor 2
  if (dif2>1500){
  digitalWrite (m1d, LOW);
  digitalWrite (m1e, HIGH);
  digitalWrite (m2d, HIGH);
  digitalWrite (m2e, LOW);
  }

}


void loop(){

 
  //comandos de motores
  digitalWrite (m1d, HIGH);
  delay (300);
  digitalWrite (m1d, LOW);
  delay (300);
  digitalWrite (m2d, HIGH);
  delay (300);
  digitalWrite (m2d, LOW);
  delay (300);
  digitalWrite (m1e, HIGH);
  delay (300);
  digitalWrite (m1e, LOW);
  delay (300);
  digitalWrite (m2e, HIGH);
  delay (300);
  digitalWrite (m2e, LOW);
  delay (300);
}

Vídeo
Teste com um sensor IR - calibração

Teste com 2 sensores IR - Seguidor de linha/Robô de combate


10/12/2012 - Site para consulta
Dados os problemas com o Hermes e com o 20x20 mando mais um link para consulta:
http://www.rctankcombat.com/articles/track-systems/

L293C - Pinagem


07/12/2012 - Primeira ideia para solução do problema de esteiras
Colocar uma correia de borracha sobre a esteira com alguns mm, cerca de 2 mm, mais curta que a corrente, que funcionaria eliminando o problema de escorregar.

06/12/2012 - Primeiro teste do chassi de esteiras
Teste preliminar usando uma fonte de 9V/200mA. A esteira escorregava e falta alguns ajuestes. Mas funciona.

Segundo teste - usamos uma fonte 12V/1,4 A. A esteira funcionou, o robô vira para os lados e tem boa tração. Testamos com uma bateria LiPo 11V/1A e o resultado foi similar. Falta a parte eletrônica e alguns ajustes e cortes para melhorar o peso e evitar que a esteira escape. Mas estamos muito otimistas com o projeto.

29/11/2012 - Primeiras fotos do Projeto
3 Equipes farão projetos baseados neste tipo de chassi -2 no Elza (Fundamental e Médio) e 1 no Frei.
Fotos da Equipe do Ensino Médio, que pretende fazer o modelo com esteiras:


17/11/2012
Usando como base a estrutura do ROBOCOM, da Revista Mecatrônica Fácil nº 40 podemos desensvolver nosso robô de combate usando motores de escova e um sistema de tração direta conforme as imagens abaixo:


Para tanto, podemos medir a força transmitida pelo motor a roda, medindo a potência do motor e usando a fórmula abaixo:


15/11/2012
Este projeto me inspirou para preparar nosso novo robô de sumô 20x20 categoria fundamental:
http://www.societyofrobots.com/robot_sumo.shtml

Penso em usar motores de escovas, por sua velocidade, dado que este robô não tem objetivo de força bruta e, usar um par de sensores IR e ultrassom para detecção do oponente. Dois sensores de linha para detectar linha preta do fim da área e o Arduino controlando tudo. Neste projeto, um servo de posição para controlar o giro do sensor e localizar o objeto.
As rodas, adaptadas de roletes de impressora HP (sistema tradicional).